Tutoriel DIY · imagerie multispectrale
Fabriquer un imageur multispectral bio-inspiré
Du Raspberry Pi à la vision UV-G-B des pollinisateurs : une marche à suivre pour construire une plateforme optique accessible, puis l'adapter vers un capteur de terrain inspiré de la vision des abeilles.
Pourquoi voir au-delà du visible ?
Les humains voient principalement le monde dans le rouge, le vert et le bleu. Plusieurs animaux, plantes et insectes interagissent pourtant avec des signaux lumineux qui nous échappent, notamment dans l'ultraviolet ou le proche infrarouge.
Un imageur multispectral observe une même scène à plusieurs longueurs d'onde plutôt qu'avec une seule image RGB. Cette approche peut révéler des différences de surface, de composition, de maturité, de stress ou de réflectance invisibles à l'oeil nu.
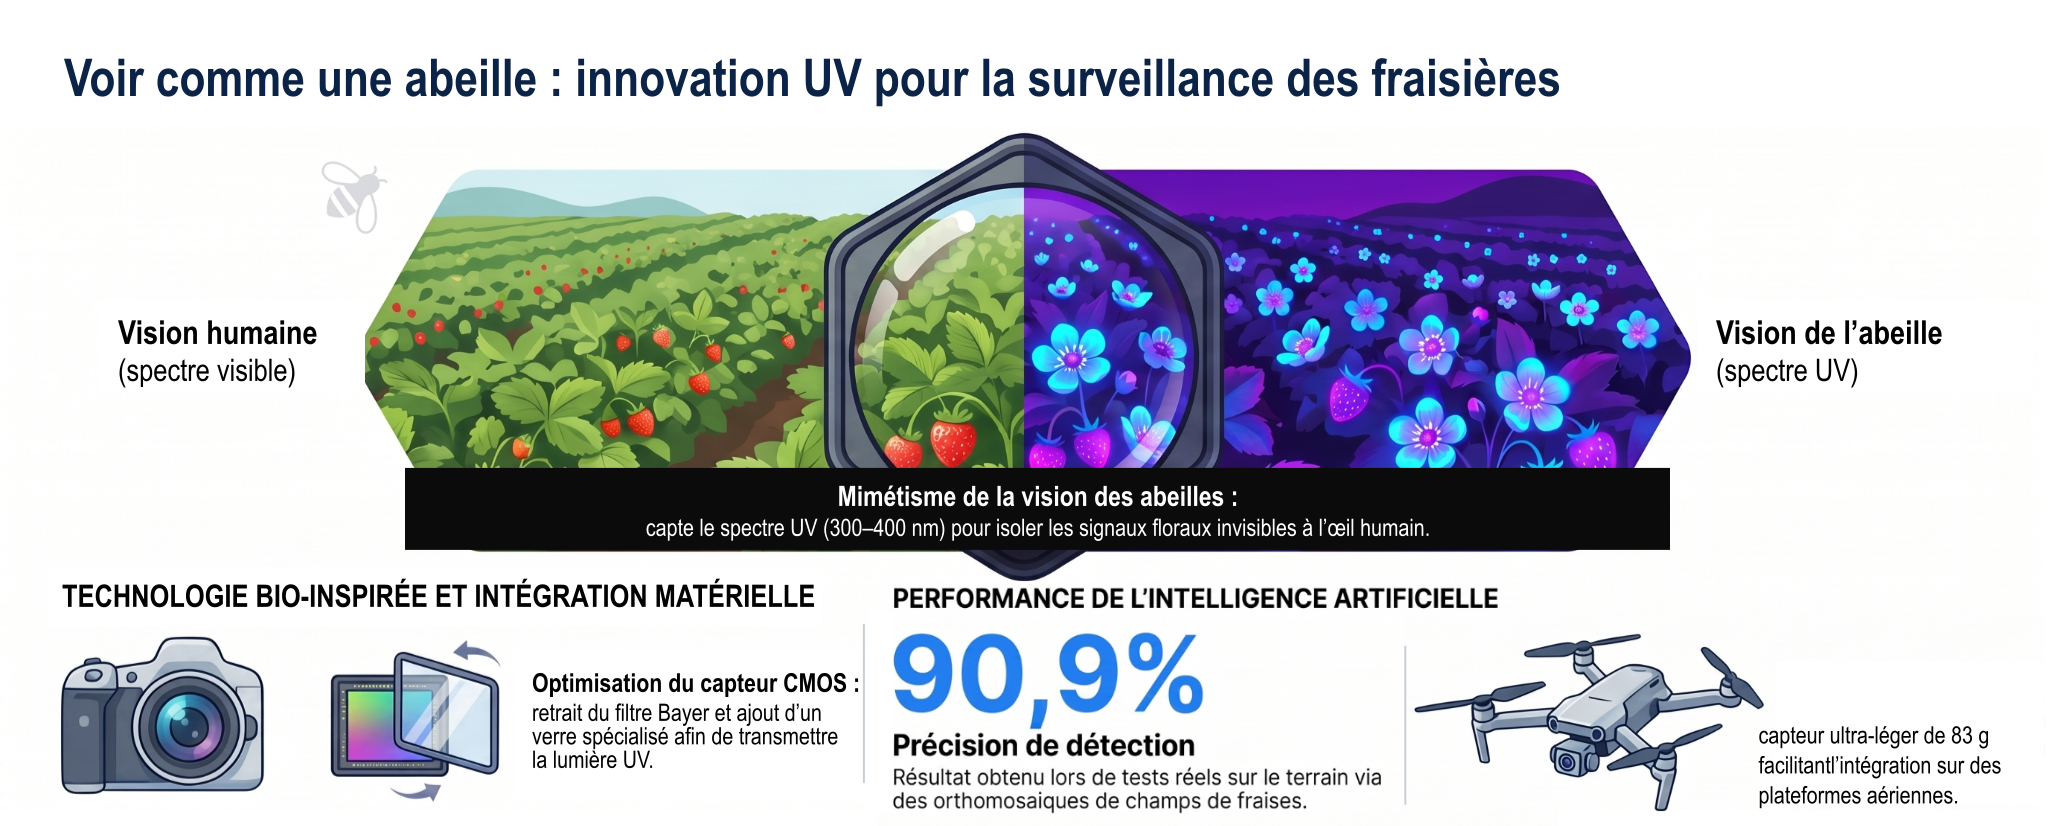
Dans le cas des fleurs, l'ultraviolet est particulièrement intéressant : les pollinisateurs comme les abeilles exploitent des signaux UV-G-B que nous ne percevons pas directement. Construire un tel capteur transforme donc une intuition biologique en outil expérimental pour l'agriculture, la robotique et l'observation environnementale.
Ancrage scientifique : une base DIY publiée, puis une adaptation bio-inspirée
Ce tutoriel s'appuie sur deux sources complémentaires.
Imageur multispectral Raspberry Pi
Lopez-Ruiz et ses collègues proposent un système compact et économique utilisant un Raspberry Pi, une caméra Raspberry Pi NoIR, un écran tactile, un panneau de DELs et un traitement OpenCV. Leur prototype éclaire successivement l'échantillon avec huit longueurs d'onde, environ 385, 455, 525, 590, 655, 700, 850 et 950 nm, pour produire des signatures de réflectance et des histogrammes exploitables.[1]
Capteur inspiré des pollinisateurs
Heath, Imran et St-Onge développent un Nature-Inspired Detector, ou NID, pour détecter les fleurs de fraisiers à partir d'une caméra compacte sensible au proche UV. Le capteur vise une plage proche de la vision des abeilles, environ 300 à 650 nm, et est intégré sur drone avec détection par apprentissage profond.[2]
Angle du tutoriel : la version Raspberry Pi sert à apprendre les bases; la version UV-G-B montre comment spécialiser le système pour révéler des signaux floraux invisibles.
Ce que vous allez fabriquer
Vous allez construire, ou au minimum prototyper, un imageur multispectral portable inspiré d'une approche Raspberry Pi publiée. Cette première version permet de contrôler la lumière, de capturer plusieurs images spectrales et d'extraire des signatures simples.
Vous verrez ensuite comment transformer cette logique en capteur de terrain UV-G-B inspiré des pollinisateurs : une caméra plus spécialisée, sensible au proche UV, intégrable sur un robot ou un drone, et compatible avec des algorithmes de détection d'objets.
Matériel recommandé
Version Raspberry Pi, pédagogique et accessible
| Élément | Rôle |
|---|---|
| Raspberry Pi | Contrôle, acquisition, traitement et stockage des images. |
| Caméra Raspberry Pi NoIR | Capture d'image sans filtre IR-cut, sensible au visible et au proche infrarouge. |
| Panneau de DELs | Illumination séquentielle à plusieurs longueurs d'onde. |
| Diffuseur translucide | Réduit la directivité des DELs et améliore l'uniformité de l'éclairage. |
| Boîtier sombre | Contrôle les conditions lumineuses et limite les réflexions parasites. |
| Python / OpenCV | Capture des images, calcul d'intensité, histogrammes et export des données. |
Version UV-G-B avancée pour terrain
| Élément | Rôle |
|---|---|
| Caméra CMOS monochrome modifiée | Base du capteur sensible au proche UV, bleu et vert. |
| Retrait du filtre de Bayer | Évite le filtrage RGB standard et augmente la pertinence du signal monochrome. |
| Suppression des microlentilles | Réduit l'absorption ou la distorsion du signal UV. |
| Verre Schott WG280 | Remplace les filtres internes bloquant les UV et protège le capteur. |
| Filtre externe X-NiteBP1 | Conserve la plage UV-G-B utile et bloque le rouge / infrarouge. |
| Support imprimé en 3D | Permet l'intégration sur drone, robot mobile ou banc d'essai. |
Prudence : le retrait de la matrice de Bayer, des microlentilles ou des filtres internes est une opération délicate. Pour une caméra scientifique ou un prototype fiable, il est préférable d'utiliser un fournisseur spécialisé.
Deux recettes possibles
Imageur multispectral DIY de laboratoire
Objectif : construire un imageur de table pour explorer différents matériaux, fruits, feuilles ou surfaces.
- Composants faciles à trouver.
- Très bon point de départ pédagogique.
- Approche compatible avec l'esprit Instructables.
- Fonctionne mieux dans un environnement lumineux contrôlé.
Capteur UV-G-B pour terrain ou drone
Objectif : capter les signaux floraux UV-G-B en conditions extérieures et alimenter un système de détection IA.
- Plus proche de la vision des pollinisateurs.
- Adapté à l'intégration sur plateforme mobile.
- Exige des composants optiques spécialisés.
- Demande une calibration plus rigoureuse.
Étapes du tutoriel
Comprendre la cible spectrale
Définissez ce que vous voulez révéler : UV, visible, proche IR, ou une combinaison inspirée d'un organisme vivant. Pour les pollinisateurs, la plage clé est le proche UV, le bleu et le vert.
Commencer par la version Raspberry Pi
Montez une plateforme de table avec Raspberry Pi, caméra NoIR et panneau de DELs. Capturez une image par longueur d'onde, puis comparez les intensités et histogrammes.
Construire le panneau de DELs
Disposez plusieurs DELs autour de la caméra. Dans l'approche publiée, quatre DELs par longueur d'onde sont disposées de façon symétrique pour réduire les ombres.
Ajouter un diffuseur et un boîtier sombre
Le diffuseur améliore l'uniformité de l'éclairage. Le boîtier sombre rend les mesures plus reproductibles en réduisant l'influence de la lumière ambiante.
Capturer et traiter les images
Automatisez l'acquisition : allumer une bande de DELs, capturer une image, l'enregistrer, puis passer à la longueur d'onde suivante. Calculez ensuite l'intensité moyenne ou l'histogramme de chaque image.
Tester avec des échantillons simples
Comparez des feuilles, fleurs, fruits, plastiques ou surfaces de référence. Cherchez les longueurs d'onde où les différences deviennent plus visibles.
Passer à la variante UV-G-B
Pour une version inspirée des pollinisateurs, remplacez la caméra standard par une caméra modifiée qui laisse passer le proche UV et bloque les bandes non désirées.
Installer les filtres optiques spécialisés
Utilisez un verre interne compatible UV, comme le Schott WG280, et un filtre externe limitant le rouge et l'infrarouge, comme le X-NiteBP1 utilisé dans le prototype NID.
Monter le capteur sur une plateforme
Concevez un support imprimé en 3D pour tenir la caméra à 90° vers la scène. Sur drone, vérifiez les vibrations, le dégagement mécanique et le passage du câble.
Ajouter la détection IA
Capturez un jeu d'images, annotez les objets d'intérêt, puis entraînez un modèle léger comme YOLOv5. Ajoutez des exemples négatifs pour réduire les faux positifs.
Résultats attendus
Avec la version Raspberry Pi, vous devriez obtenir une signature simple pour chaque échantillon : intensité ou histogramme à chaque longueur d'onde. Ce résultat suffit souvent à observer des différences entre surfaces ou matériaux.
Avec la version UV-G-B, les fleurs ou certains tissus végétaux peuvent ressortir plus fortement que dans une image RGB classique. Dans le cas du système NID, cette stratégie a permis de détecter des fleurs de fraisiers en images aériennes et en orthomosaïque, tout en révélant aussi certaines limites, notamment les faux positifs causés par des fruits ou reflets.
Bon critère de réussite : le capteur ne doit pas seulement produire une belle image. Il doit révéler un contraste utile pour classifier un matériau, détecter une fleur, repérer une anomalie ou faciliter une décision robotique.
Dépannage rapide
| Problème | Cause probable | Solution |
|---|---|---|
| Images très variables | Lumière ambiante incontrôlée | Utiliser un boîtier sombre ou stabiliser l'éclairage. |
| Ombres trop fortes | DELs trop directives | Ajouter un diffuseur et symétriser la disposition. |
| Peu de contraste UV | Caméra ou lentille bloquant l'UV | Vérifier le filtre interne, l'objectif et la transmission réelle. |
| Faux positifs en détection | Fruits, reflets ou arrière-plans brillants | Ajouter des exemples négatifs dans le jeu de données. |
| Images floues sur drone | Vibrations ou vitesse d'obturation trop lente | Rigidifier le support, réduire l'exposition et améliorer l'amortissement. |
Améliorations possibles
- Ajouter une calibration radiométrique avec des standards de réflectance.
- Synchroniser les images avec GPS, odométrie ou horodatage ROS.
- Explorer une caméra à trois canaux où le canal rouge serait remplacé par une sensibilité UV.
- Passer d'une acquisition de table à une acquisition embarquée sur robot mobile.
- Utiliser des modèles de détection plus récents ou plus légers pour le traitement en temps réel.
- Ajouter des classes “fruit”, “feuille”, “reflet” et “arrière-plan” pour mieux comprendre les faux positifs.
Références scientifiques
- Lopez-Ruiz, N., Granados-Ortega, F., Carvajal, M. A., & Martinez-Olmos, A. (2017). Portable multispectral imaging system based on Raspberry Pi. Sensor Review, 37(3), 322-329. DOI: 10.1108/SR-12-2016-0276.
- Heath, M., Imran, A., & St-Onge, D. (2024). See as a Bee: UV Sensor for Aerial Strawberry Crop Monitoring. Canadian Journal of Remote Sensing, 50(1), 2332179. DOI: 10.1080/07038992.2024.2332179.