Tutoriel terrain · ROS 2 · CAN · sécurité
Adapter un robot agricole commercial en plateforme open source
Transformer un robot de désherbage fermé en plateforme de recherche programmable, sans remplacer la mécanique existante ni contourner les sécurités matérielles.
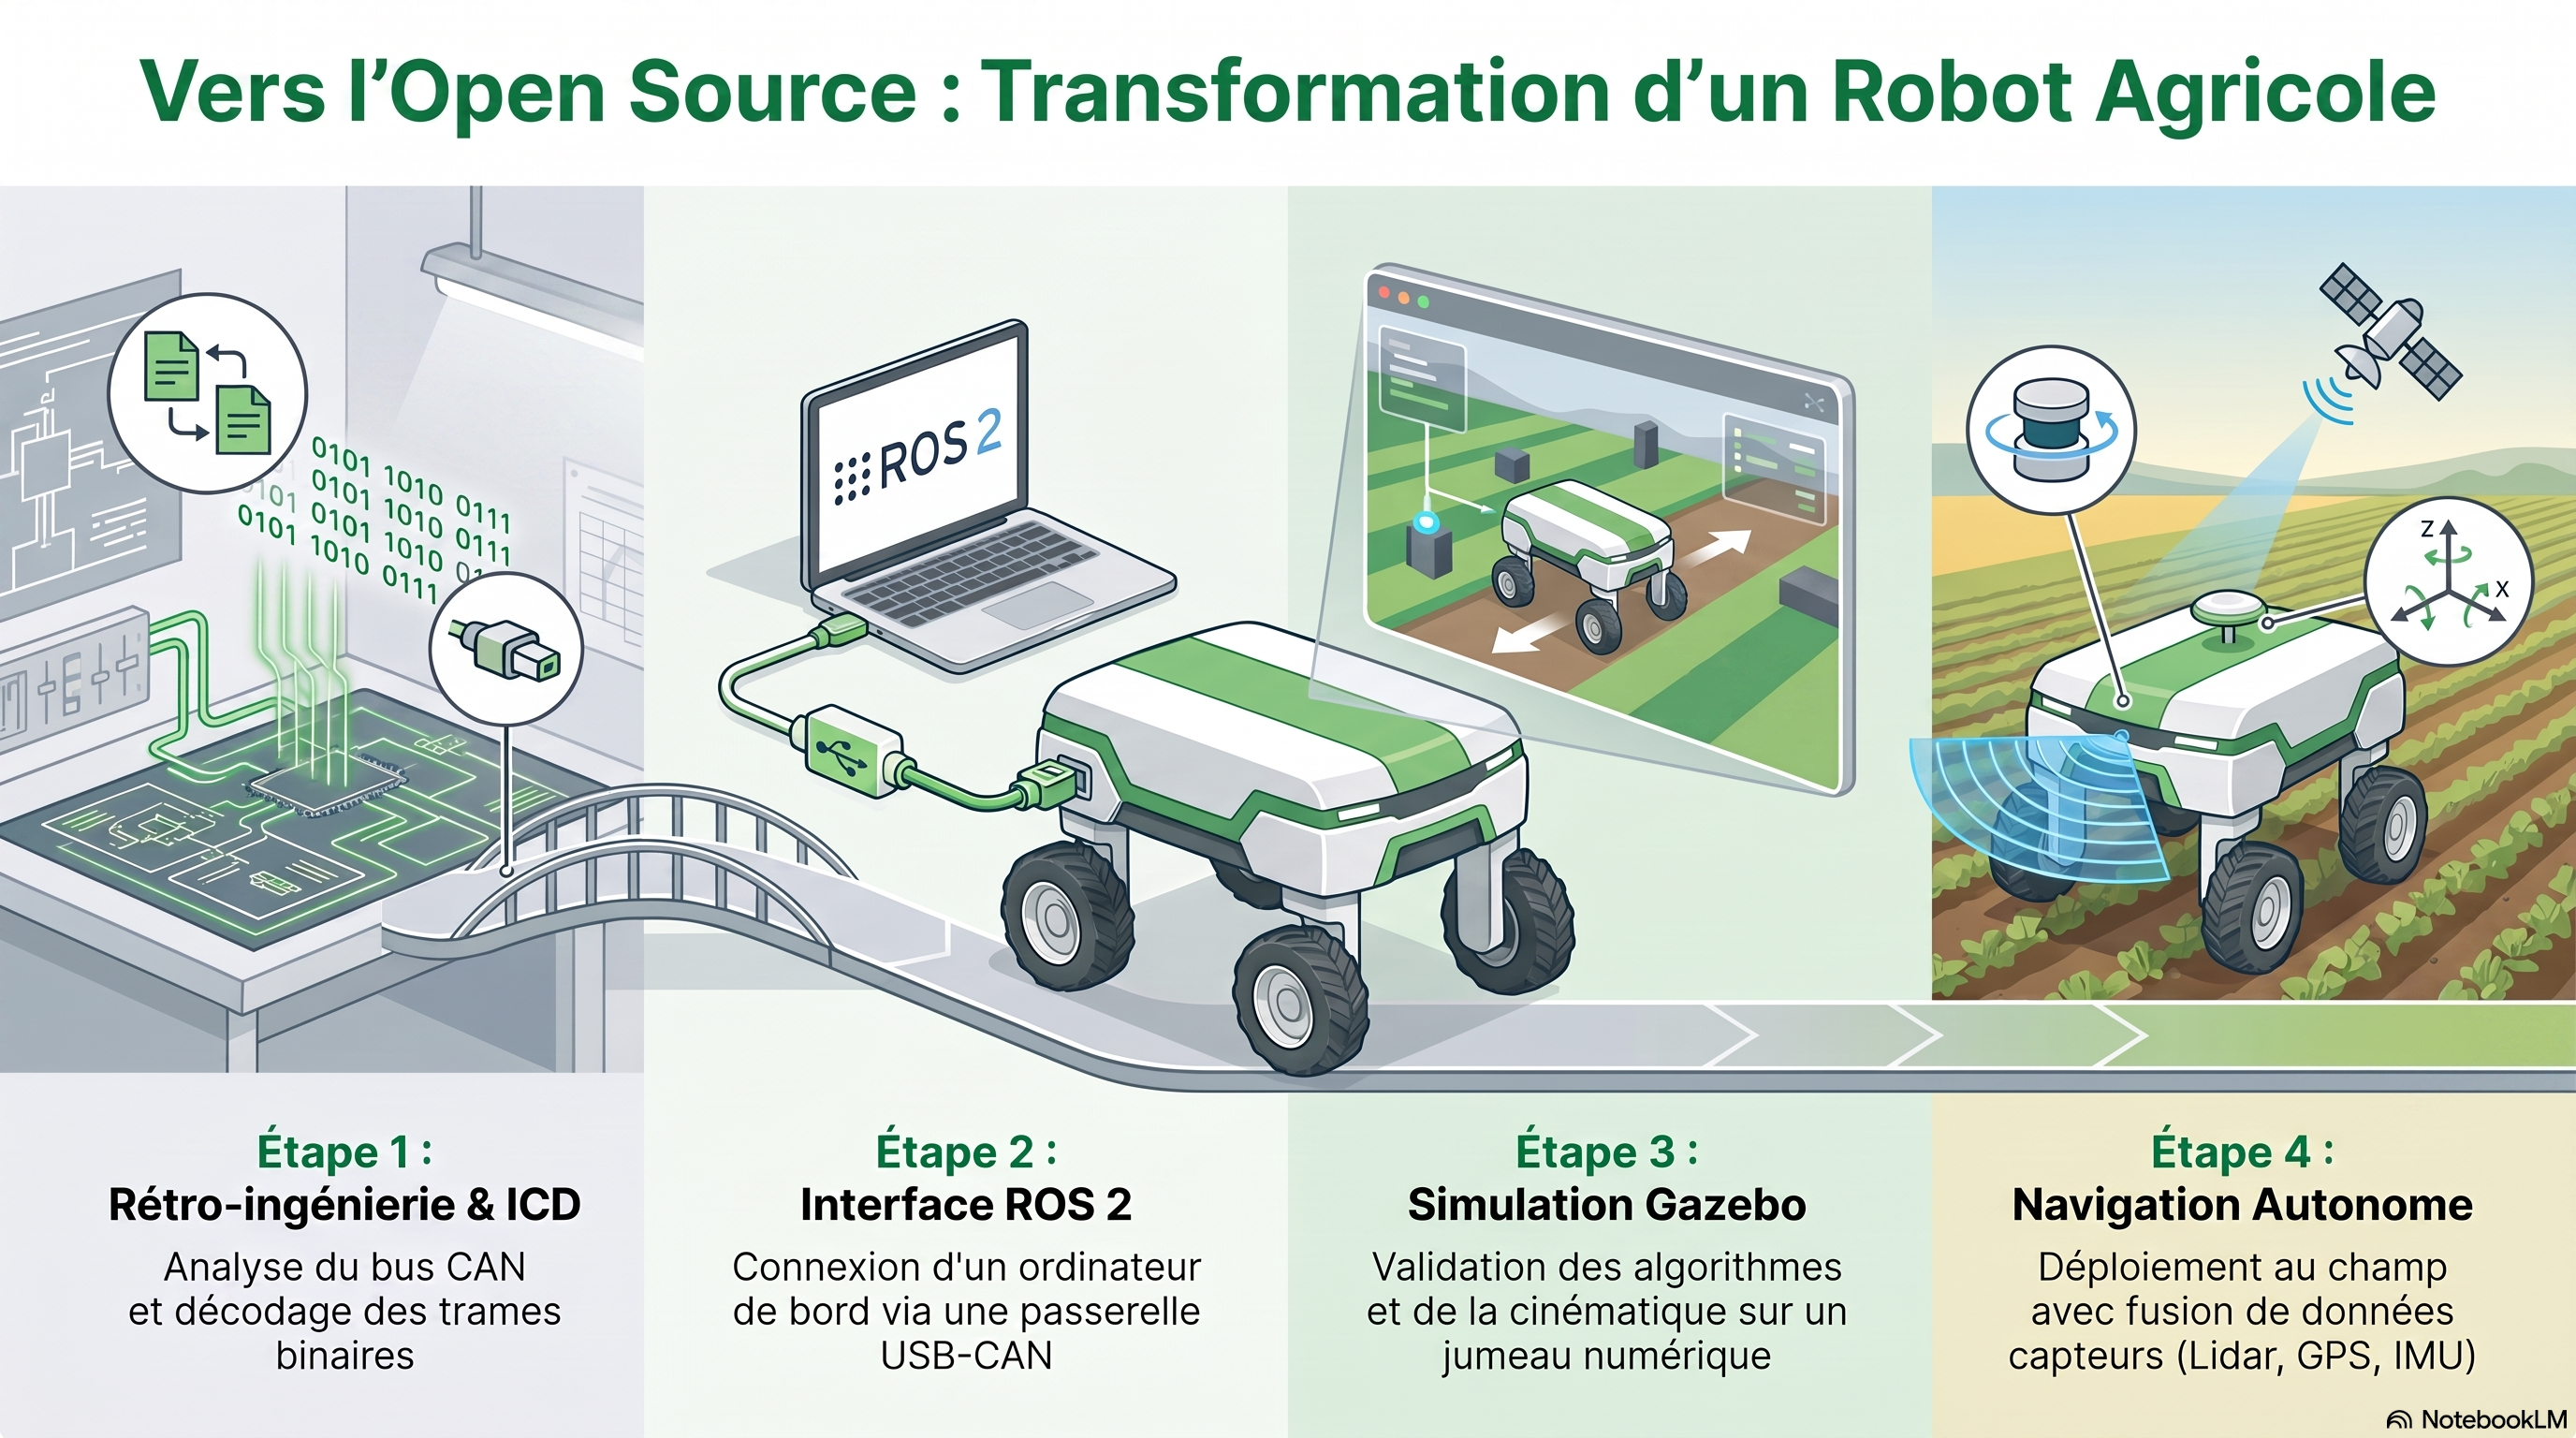
Vue d'ensemble : ouvrir sans tout reconstruire
Adapter un robot agricole commercial en open source ne veut pas dire le démonter pour repartir de zéro. L'idée est plus efficace : conserver la plateforme mécanique et électromécanique existante, comprendre ses interfaces, puis ajouter une nouvelle couche logicielle ouverte.
Dans ce tutoriel, le robot de départ est un Dino, une plateforme de désherbage mécanique conçue comme système commercial fermé. L'objectif est de le transformer en robot de recherche compatible avec ROS 2, capable d'être simulé, téléopéré, instrumenté et éventuellement utilisé pour tester des algorithmes de localisation, de navigation et de contrôle.
Important : ici, « hacker » signifie faire de la rétro-ingénierie et de l'intégration responsable. Il ne s'agit pas de contourner les protections, mais de créer une interface ouverte tout en gardant les sécurités matérielles indépendantes du nouveau logiciel.
Ingrédients principaux
Plateforme existante
Le robot fournit déjà les batteries, la mécanique, les moteurs de traction, les vérins de direction, les freins, les capteurs et les dispositifs de sécurité.
CAN + ICD
Le réseau CAN devient la porte d'entrée vers les actionneurs et les retours internes, à condition de documenter chaque trame dans un Interface Control Document.
ROS 2
ROS 2 permet de découper le système en noeuds : lecture CAN, odométrie, IMU, GPS, Lidars, contrôleur cinématique, navigation et diagnostic.
Ce qu'il faut prévoir
- Outils d'observation : schémas électriques, nomenclature, accès au robot, outils de mesure et enregistrements des communications.
- Interface CAN : un adaptateur USB-CAN commercial ou une passerelle microcontrôleur avec transceiver CAN.
- Ordinateur de bord : une machine Linux capable d'exécuter ROS 2, les drivers, le contrôleur et les outils de diagnostic.
- Simulation : un modèle Gazebo du robot pour valider les conventions avant les essais réels.
- Sécurité : accès clair aux arrêts d'urgence, bumpers, freins, états de défaut et conditions de réarmement.
Comprendre le robot avant de commander
La première étape est une phase de rétro-ingénierie. On part du robot dans son état d'origine et on reconstruit progressivement son architecture : sous-systèmes électriques, calculateurs, capteurs, actionneurs, protocoles et mécanismes de sécurité.
À identifier
Les batteries, le boîtier de sécurité, le rack de guidage, le calculateur principal, les cartes de commande, les interfaces opérateur et les capteurs.
À enregistrer
Les messages qui circulent lorsque le robot est immobile, roule, tourne, freine, réarme ses sécurités ou rapporte un défaut.
Astuce : commencez par écouter, comparer et annoter. Une trame comprise vaut mieux que dix trames injectées au hasard.
Préserver les sécurités d'origine
Un robot agricole est une machine lourde et puissante. La nouvelle architecture ROS 2 peut demander un mouvement, mais elle ne doit jamais empêcher le système de sécurité d'arrêter le robot.
| À conserver prioritaire | Rôle dans l'architecture ouverte |
|---|---|
| Arrêts d'urgence | Ils doivent couper ou empêcher le mouvement même si ROS 2 fonctionne mal. |
| Bumpers et protections | Ils déclenchent un arrêt ou une inhibition des actionneurs lorsqu'un contact dangereux est détecté. |
| Freins et réarmement | Ils doivent revenir à un état sûr lors d'une coupure, d'un défaut ou d'une perte de communication. |
| Watchdog et défauts | Ils forcent l'arrêt si les commandes ne sont plus valides ou si les actionneurs rapportent un problème. |
Règle simple : on remplace la logique de navigation et de commande haut niveau; on ne supprime pas les protections matérielles existantes.
Transformer le CAN propriétaire en interface documentée
Le réseau CAN est le langage interne du robot. Il transporte des consignes de moteurs, des positions de vérins, des états, des défauts, des courants, des températures et parfois des informations de capteurs. Pour l'utiliser proprement, il faut créer un ICD, ou Interface Control Document.
Ce que l'ICD décrit
Identifiant CAN, émetteur, destinataire, longueur, fréquence, signification des octets, ordre des octets, facteur d'échelle, unité, limites et codes d'erreur.
Comment le construire
Écouter le bus avec un CAN-sniffer, comparer les trames selon l'état du robot, envoyer des commandes contrôlées et valider les valeurs avec des mesures physiques.
Mini-recette de décodage
Écouter
Brancher l'interface en mode observation et enregistrer les trames sans influencer le robot.
Comparer
Faire varier une seule action à la fois : une roue, un vérin, un frein, un état de sécurité.
Convertir
Reconstruire les valeurs brutes, déterminer l'unité et le facteur d'échelle.
Documenter
Centraliser les résultats dans un fichier clair plutôt que disperser les conversions dans plusieurs programmes.
Ajouter un nouvel ordinateur de bord
Une fois les trames principales comprises, un ordinateur Linux peut être connecté au bus CAN principal du robot. Le lien se fait par une passerelle USB-CAN ou par un microcontrôleur dédié.
Adaptateur USB-CAN
Il apparaît sous Linux comme une interface réseau, par exemple can0. Le logiciel lit et écrit ensuite les trames avec SocketCAN.
Passerelle microcontrôleur
Elle reçoit les trames CAN, les transmet à l'ordinateur, reçoit les commandes ROS 2 et les convertit en messages CAN.
Bon réflexe : au début, la passerelle doit surtout observer. L'injection de commandes vient seulement après validation de l'ICD, des limites et des conditions de sécurité.
Construire une architecture ROS 2 modulaire
ROS 2 sert à découper le robot en fonctions indépendantes. Chaque fonction devient un noeud : lecture du bus CAN, décodage, commande des moteurs, commande des directions, lecture IMU, GPS, Lidars, odométrie, localisation, navigation et diagnostic.
/cmd_vel
La navigation ou la téléopération publie une vitesse longitudinale, latérale et angulaire.
Cinématique
Le contrôleur calcule les vitesses et angles pour les quatre roues.
Driver Dino
Les grandeurs physiques sont converties en trames conformes à l'ICD.
Bus CAN
Les contrôleurs de moteurs et de vérins reçoivent les consignes.
Topics ROS 2
Les états, défauts et mesures reviennent sous forme de données physiques.
Pourquoi c'est utile : la navigation n'a pas besoin de connaître le format CAN. Elle parle en vitesses, poses et états; le driver bas niveau s'occupe des octets.
Développer le contrôleur 4WD-4WS
Le Dino ne se commande pas comme un petit robot différentiel. Chaque roue possède une vitesse et un angle de direction indépendants. Une commande globale doit donc être transformée en huit consignes : quatre vitesses de roues et quatre angles de direction.
Automobile / opposé
Les roues avant et arrière peuvent travailler en opposition pour réduire le rayon de braquage.
Crabe
Les roues restent parallèles pour déplacer le robot latéralement ou suivre un rang avec correction douce.
Pivot
Les roues s'orientent pour permettre une rotation autour du centre du robot.
Ce contrôleur est le coeur de l'adaptation : il permet de passer d'une commande ROS 2 standard à des consignes adaptées à une plateforme agricole à quatre roues motrices et directrices.
Valider en simulation avant les essais réels
Avant d'envoyer des commandes sur la vraie machine, créez un jumeau numérique dans Gazebo. La simulation doit idéalement utiliser la même interface haut niveau que le robot réel.
| À vérifier en simulation | Pourquoi c'est critique |
|---|---|
| Sens des vitesses | Une convention inversée peut faire partir le robot dans la mauvaise direction. |
| Angles de direction | Les roues doivent atteindre la bonne orientation dans chaque mode de déplacement. |
| Limites articulaires | Le contrôleur doit respecter les capacités physiques des vérins et de la mécanique. |
| Topics ROS 2 | La téléopération, la navigation et les diagnostics doivent fonctionner sans changer d'interface. |
Idéalement : en simulation, le bas niveau est ros2_control + Gazebo. Sur le robot réel, il devient le driver CAN Dino. Le reste de l'architecture demeure identique.
Faire des essais progressifs sur le robot réel
Les premiers essais doivent être graduels, documentés et réversibles. On valide une fonction à la fois, en gardant une personne responsable de l'arrêt d'urgence et en enregistrant toutes les données utiles.
Lecture seule
Lire les trames CAN, reconstruire les états et comparer les valeurs avec le comportement observé.
Commandes sans charge
Tester les actionneurs à faible vitesse, roues levées ou dans une zone contrôlée, avec limites strictes.
Téléopération limitée
Envoyer des commandes simples via ROS 2 et valider les modes de déplacement un par un.
Navigation supervisée
Ajouter localisation, Lidars, GPS/IMU et Nav2 seulement après validation du bas niveau.
Résultat attendu : un robot commercial devenu plateforme de recherche
À la fin du processus, le robot n'est plus seulement une machine commerciale dédiée au désherbage. Il devient une plateforme ouverte pour tester de nouvelles méthodes de contrôle, de localisation et de navigation en agriculture.
Fonctions obtenues
Ordinateur de bord moderne, architecture ROS 2, interface CAN documentée, contrôleur 4WD-4WS, simulation Gazebo, téléopération et outils de diagnostic.
Expériences possibles
Navigation autonome, fusion GPS-IMU-LiDAR, suivi de rangs, stratégies de demi-tour, perception agricole et maintenance prédictive.
Le gain principal : réutiliser une plateforme industrielle robuste tout en obtenant la flexibilité d'un robot de laboratoire moderne.
Checklist finale avant déploiement
- Les sécurités matérielles restent indépendantes de ROS 2.
- Les arrêts d'urgence et bumpers ont été testés.
- Les trames CAN critiques sont documentées dans l'ICD.
- Les unités, facteurs d'échelle et limites sont centralisés.
- La simulation utilise la même interface de commande que le robot réel.
- Les vitesses et angles sont limités avant émission CAN.
- Les défauts moteurs, courants et températures sont surveillés.
- La perte de communication mène à un état sûr.
- Les essais réels commencent à faible vitesse.
- Les logs ROS 2 et CAN sont enregistrés pour chaque test.
Note pédagogique : toute adaptation réelle d'un robot agricole doit être réalisée par une équipe autorisée, dans un environnement contrôlé, en respectant les procédures de sécurité de la machine.